Foram encontradas 21.172 questões.
Um sistema físico massa–mola–amortecedor é descrito pela equação diferencial:
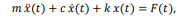
onde x(t) é o deslocamento da massa e F(t) é a força aplicada pelo atuador.
Deseja-se controlar a posição da massa por meio de um controlador PID, que recebe como entrada o erro entre a referência r(t) e a posição medida x(t). O sinal de controle gerado pelo PID é u(t), o qual atua sobre um driver de motor que converte o sinal elétrico de controle em força mecânica segundo: F(t) = Ka u(t), onde Ka é a constante de ganho do atuador.
Com base na modelagem matemática e nos princípios de malhas de controle, é correto afirmar que
Provas
Questão presente nas seguintes provas

Em um sistema de controle de temperatura de um trocador de
calor, a variável controlada é a temperatura de saída do fluido, e a
variável manipulada é a vazão de vapor fornecida por uma válvula
pneumática.
Durante a fase de projeto, o engenheiro modela o sistema pela seguinte função de transferência linearizada:

onde K representa o ganho do processo e t é a constante de tempo térmica do sistema.
Com base nesses conceitos, analise as afirmativas a seguir:
I. A constante de tempo t indica a rapidez da resposta do sistema a uma perturbação, sendo tanto menor quanto mais rápido o processo atingir o regime permanente.
II. O ganho K representa a sensibilidade do processo, isto é, a razão entre a variação da variável de saída e a variação da variável manipulada em regime permanente.
III. O controlador ajusta a válvula com base na comparação entre o valor medido e o valor de referência em um sistema de malha aberta.
É correto o que se afirma em
Durante a fase de projeto, o engenheiro modela o sistema pela seguinte função de transferência linearizada:
onde K representa o ganho do processo e t é a constante de tempo térmica do sistema.
Com base nesses conceitos, analise as afirmativas a seguir:
I. A constante de tempo t indica a rapidez da resposta do sistema a uma perturbação, sendo tanto menor quanto mais rápido o processo atingir o regime permanente.
II. O ganho K representa a sensibilidade do processo, isto é, a razão entre a variação da variável de saída e a variação da variável manipulada em regime permanente.
III. O controlador ajusta a válvula com base na comparação entre o valor medido e o valor de referência em um sistema de malha aberta.
É correto o que se afirma em
Provas
Questão presente nas seguintes provas
Um sistema digital síncrono de alta velocidade monitora a posição
de um encoder de 4 bits. O projeto original utiliza código Gray,
onde apenas um bit muda por transição para mitigar problemas de
temporização. Após uma falha, o encoder passa a gerar código
binário puro, onde vários bits podem mudar simultaneamente.
Assinale a opção que descreve a consequência imediata e mais provável para a integridade dos dados no circuito receptor, dada a presença de atrasos de propagação (tpd) nos flip-flops do sistema síncrono.
Assinale a opção que descreve a consequência imediata e mais provável para a integridade dos dados no circuito receptor, dada a presença de atrasos de propagação (tpd) nos flip-flops do sistema síncrono.
Provas
Questão presente nas seguintes provas
Considere um circuito com dois transistores bipolares de junção T1
e T2, ambos do tipo NPN ligados em configuração Darlington. Seus
coletores são alimentados com uma tensão de 10V. O transistor T1
possui um hfe de 50, enquanto o transistor T2 possui um hfe de
100. Na base de T1 aplica-se uma corrente de 0,5µA. O emissor de
T2 é ligado à terra através de um resistor de 175 ohms.
A tensão no emissor de T2 é, aproximadamente
A tensão no emissor de T2 é, aproximadamente
Provas
Questão presente nas seguintes provas
Flip Flops são circuitos eletrônicos básicos para o funcionamento
de circuitos sequenciais. Os flip flops mais comuns podem ser do
tipo D, JK, S-R. Considere um flip-flop do tipo JK, e que em um dado
momento a saída do mesmo é Q =1. No primeiro ciclo de clock
subsequente as entradas são J=1 e K=1. No segundo ciclo de clock
subsequente as entradas são J=0 e K=1. As saídas Q do referido flip
flop imediatamente após cada ciclo de clock são, respectivamente,
Provas
Questão presente nas seguintes provas
Em um dado projeto de circuito eletrônico, verificou-se a
necessidade de implementar uma função lógica XOR “ou
exclusivo” entre duas entradas A e B. Porém, para implementação
dessa função apenas portas lógicas do tipo “AND” e portas
inversoras estavam disponíveis.
O número mínimo de portas “AND” e portas inversoras utilizadas para a implementação da função lógica “ou exclusivo” XOR é
O número mínimo de portas “AND” e portas inversoras utilizadas para a implementação da função lógica “ou exclusivo” XOR é
Provas
Questão presente nas seguintes provas
Em um dado projeto eletrônico de um detector de
Radiofrequência (RF) operando na faixa de 10 GHz, o projetista
verificou a necessidade de utilizar um diodo.
O diodo mais indicado para tal aplicação é
O diodo mais indicado para tal aplicação é
Provas
Questão presente nas seguintes provas
Um engenheiro precisa projetar um circuito combinacional com 4
variáveis de entrada (A, B, C, D) que implementa a seguinte função
booleana, onde os termos são mintermos:
F(A,B,C,D) = Σm(0, 2, 5, 7, 8, 10, 13, 15)
Além disso, as combinações correspondentes aos mintermos 1, 3, 9 e 11 são condições "don't care" (podem ser 0 ou 1).
Após a minimização pelo mapa de Karnaugh, utilizando as condições "don't care" para obter a expressão mais simplificada possível, a expressão booleana mínima em soma de produtos (SOP) é dada por
Provas
Questão presente nas seguintes provas
Um circuito sequencial síncrono é projetado utilizando Flip-Flops
tipo J-K.
Se as entradas J e K forem ambas mantidas em nível lógico ‘1’ (High), na próxima borda de clock, a saída Q
Se as entradas J e K forem ambas mantidas em nível lógico ‘1’ (High), na próxima borda de clock, a saída Q
Provas
Questão presente nas seguintes provas
Um projetista precisa implementar um circuito combinacional que
converta um código BCD (Binary Coded Decimal) de 4 bits em um
código de 7 segmentos para display. Para otimizar o circuito, ele
decide usar o mapa de Karnaugh para cada segmento.
A principal vantagem dessa técnica em relação à implementação direta pela tabela verdade é que
A principal vantagem dessa técnica em relação à implementação direta pela tabela verdade é que
Provas
Questão presente nas seguintes provas
Cadernos
Caderno Container