Foram encontradas 50 questões.
Considere o esquema de potência eletropneumático mostrado na Figura 10 e o respectivo diagrama ladder de controle mostrado na Figura 11. O sistema realiza a sequência automática A+ B+ A- B-, utilizando dois cilindros de duplo efeito e duas eletroválvulas 5/2 vias monoestáveis (Y1 e Y2), além de uma válvula de segurança Y0.
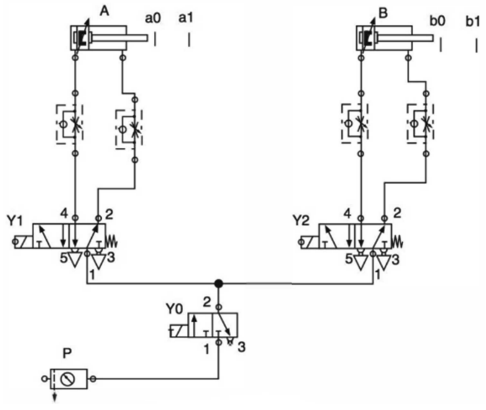
Figura 10 – Esquemático do circuito de potência eletropneumático.
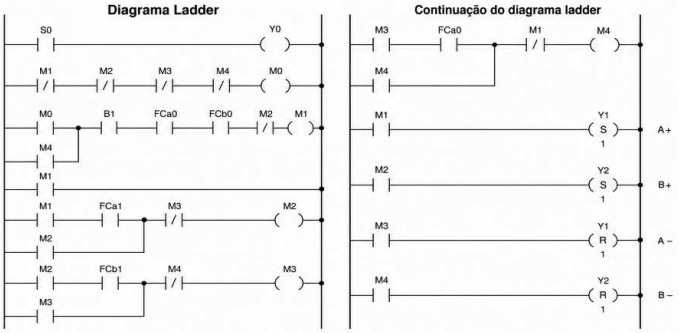
Figura 11 – Diagrama ladder de controle.
Com base nos diagramas e na teoria de pneutrônica, assinale a alternativa correta.
Provas

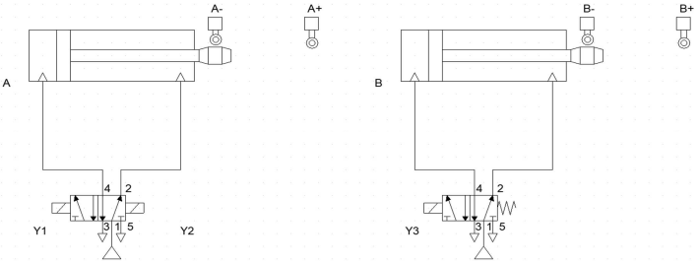 Figura 9 – Esquema eletropneumático da prensa.
A sequência de operação é A+ B+ B- A-. O projeto especifica que:
1 - O cilindro A é controlado por uma eletroválvula 5/2 vias biestável (acionamento por dois solenoides, Y1 e Y2).
2 - O cilindro B é controlado por uma eletroválvula 5/2 vias monoestável com retorno por mola (acionamento por um único solenoide, Y3).
3 - O circuito elétrico de comando utiliza lógica ladder e relés auxiliares para gerenciar a retenção de sinais.
Considerando os conceitos de pneutrônica e o esquema apresentado na Figura 9, assinale a alternativa correta.
Provas
- Manutenção MecânicaConceitos Básicos de Manutenção Mecânica
- Manutenção MecânicaFalhas
- Planejamento e Informatização na EngenhariaProcessos, Softwares e Automatização
Provas
Considerando os conceitos de Indústria 4.0 apresentados, assinale a alternativa correta.
Provas
Durante a modernização de uma linha de produção automatizada, uma indústria metalúrgica deve assegurar que o projeto, a instalação, a operação e a manutenção das máquinas estejam em conformidade com os requisitos da NR-12 e das normas técnicas aplicáveis à segurança de máquinas.
Com base na NR-12 e nas normas técnicas relacionadas à segurança de máquinas e equipamentos, assinale a alternativa correta.
Provas
Em uma atividade prática de Controle de Sistemas, um docente utiliza um sistema de posicionamento eletromecânico para demonstrar o projeto de controladores por realimentação de estados. A dinâmica linearizada do sistema, em torno de um ponto de operação, é representada no espaço de estados por:
ẋ = Ax + Bu,
em que:
\( A = \begin{bmatrix} 0 & 1 \\ -2 & 3 \end{bmatrix}, B = \begin{bmatrix} 0 \\ 1 \end{bmatrix}. \)
Em seguida, adotou-se um controlador por realimentação de estados, utilizando a técnica de posicionamento de polos, na forma u = −Kx, com K = [k₁ k₂]. O objetivo do projeto é posicionar os polos de malha fechada em:
s₁ = −1 e s₂ = −2.
Com base nessas informações, analise as afirmações a seguir.
I - O sistema em malha aberta é instável, pois a matriz A possui pelo menos um autovalor com parte real positiva.
II - A matriz do sistema em malha fechada (A), com realimentação de estados, é dada por \(\bar{A} = \begin{bmatrix} 0 & 1 \\ -2 & -3 \end{bmatrix}.\)
III - Para posicionar os polos de malha fechada em s₁ = −1 e s₂ = −2, deve-se utilizar K = [0 6].
IV - Como a matriz B possui um elemento nulo, o sistema não é completamente controlável.
Quais estão corretas?
Provas
No projeto de sistemas de controle, os compensadores são amplamente empregados para modificar a resposta dinâmica e o desempenho em regime permanente. Entre as estruturas mais utilizadas estão os compensadores de avanço (Lead), atraso (Lag) e avanço-atraso (Lead-Lag), cada um com características específicas de resposta em frequência.
Com base nesses conceitos, assinale a alternativa correta.
Provas
Em uma aula prática de Análise e Implementação de Controladores Discretos, um docente apresenta aos estudantes o projeto de um controlador digital utilizando a técnica de projeto discreto direto no plano z. Para representar adequadamente a interface física entre o computador e o processo, a planta contínua foi discretizada utilizando o método do segurador de ordem zero (ZOH), obtendo-se o equivalente discreto:
\( G(z) = \dfrac{0,25}{z - 0,75} \)
A partir desse modelo, projetou-se um controlador digital para satisfazer requisitos de estabilidade e desempenho transitório. A lei de controle resultante, pronta para ser programada em um microcontrolador com período de amostragem T = 0,5s, é dada pela seguinte equação a diferenças:
u[k] = u[k − 1] + 3e[k] − e[k − 1],
em que e[k] representa o sinal de erro amostrado e u[k] o sinal de controle aplicado à planta no instante atual.
Considerando que a malha de controle possui realimentação unitária negativa, analise as seguintes afirmações.
I - A função de transferência do controlador no domínio z é \( C(z) = \dfrac{3z - 1}{z - 1}. \)
II - O controlador apresenta um polo em z = 1, o que indica que ele é assintoticamente estável, pois a condição de estabilidade é |zp| ≤ 1.
III - O uso do ZOH na discretização da planta é importante porque modela o comportamento do conversor digital-analógico (D/A), que mantém a tensão constante entre os instantes de amostragem.
IV - Como a planta discretizada possui polo em z = 0,75, o sistema em malha fechada terá erro estacionário nulo para uma entrada em degrau, independentemente da ação do controlador.
Quais estão corretas?
Provas
No estudo da estabilidade de sistemas lineares, a análise da resposta em frequência permite avaliar como variações de ganho influenciam a estabilidade relativa do sistema. Assim, considere a função de transferência em malha aberta
\( G(s) = \dfrac{\sqrt{5}}{s(s + 2)}. \)
Para fins de análise por meio dos diagramas de Bode, considera-se a aplicação de um ganho proporcional K = 10, resultando na função de transferência em malha aberta KG(s). A Figura 8 apresenta os diagramas de Bode de G(s) e KG(s), destacando as frequências de cruzamento de ganho (ωgc1 e ωgc2) no diagrama de magnitude e os correspondentes pontos no diagrama de fase, utilizados na determinação da margem de fase (ΦM).
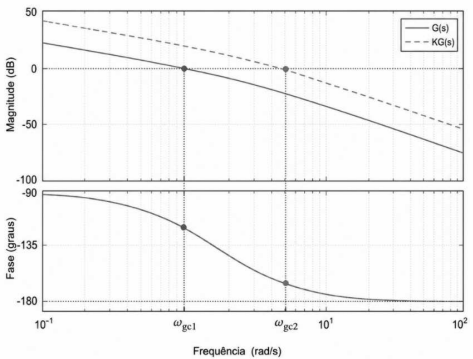
Figura 8 – Diagramas de Bode dos sistemas G(s) e KG(s).
Com base na função de transferência apresentada, nos diagramas de Bode da Figura 8 e nos efeitos da aplicação do ganho proporcional sobre a resposta em frequência desse sistema, assinale a alternativa correta.
Provas
Considere o sistema de controle em malha fechada com realimentação unitária negativa apresentado na Figura 7.
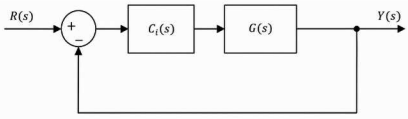
Figura 7 – Sistema de controle em malha fechada com realimentação unitária negativa.
A planta do sistema é dada por:
\( G(s) = \dfrac{5}{(s+2)(s+3)} \)
Em que Ci é um controlador, cujos ganhos satisfazem Kp > 0, Ki > 0, em que Kd, Ki e Kd representam, respectivamente, os ganhos proporcional, integral e derivativo. Admita que todos os sistemas em malha fechada sejam assintoticamente estáveis. Considere os seguintes controladores para Ci.
\(C_1(s) = K_p,\)
\(C_2(s) = \dfrac{K_p s + K_I}{s},\)
\(C_3(s) = \dfrac{K_d s^2 + K_p s + K_I}{s}.\)
Assinale a alternativa que classifica corretamente os sistemas quanto ao seu tipo e ao erro em regime permanente.
Provas
Caderno Container