Foram encontradas 21.173 questões.
Desde que associado a um confiável e robusto observador de
estados, o controle por realimentação de estados observado
consegue alcançar especificações de desempenho geralmente
superiores as atingidas por controladores de realimentação de saída
sintetizados sob o paradigma do controle clássico.
Com relação às características do controle por realimentação de estados observados de ordem completa, analise as afirmativas a seguir.
I. A dinâmica do observador não é observável do ponto de vista de entrada e saída da planta.
II. A ordem do controlador é sempre superior à ordem da planta.
III. O ganho do regulador interfere na alocação de polos da planta.
Está correto o que se afirma em
Provas
Questão presente nas seguintes provas

Um dos principais obstáculos na implementação de um controlador
por realimentação de estados é que raramente todos os estados de
uma planta real podem ser diretamente obtidos, onde muitas vezes
é até impossível o sensoriamento de alguns estados internos da
dinâmica em questão.
Uma maneira de contornar esse problema é fazer uso de um observador de estado de ordem completa, cuja matriz de ganhos do observador (comumente associada a letra L) tem a função de
Uma maneira de contornar esse problema é fazer uso de um observador de estado de ordem completa, cuja matriz de ganhos do observador (comumente associada a letra L) tem a função de
Provas
Questão presente nas seguintes provas
Sistemas dinâmicos podem apresentar inúmeras realizações em
espaço de estado, onde todas apresentam mesma relação entradasaída. No entanto, algumas realizações contêm propriedades
peculiares, tais como a realização balanceada, largamente
empregada em algoritmos de redução de modelo como o
truncamento balanceado.
Considere que um determinado sistema dinâmico possui uma realização em espaço de estados inicial, e que essa realização é “rotacionada” para uma nova realização através de uma matriz de transformação P.
Com relação à transformação de similaridade empregada na matriz de estado da realização inicial, analise as afirmativas a seguir.
I. Consiste na mudança das bases da matriz transformada.
II. Preserva autovalores da matriz transformada.
III. A matriz de transformação P deve ser unitária.
Está correto o que se afirma em
Provas
Questão presente nas seguintes provas
Para fins de realização de uma simulação computacional, uma
equipe de engenheiros obteve um modelo simplificado da dinâmica
de um satélite de comunicações, na forma de função de
transferência, a partir da seguinte equação diferencial:
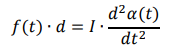
em que: f(t) = força de controle (entrada do modelo)
d = distância entre o ponto de aplicação da força de controle e o centro de massa
I = momento de inércia
a(t) = ângulo de orientação do satélite (saída do modelo)
Foram atribuídos os seguintes valores para os parâmetros do sistema: d = 1,2 m e I = 4.000 kgm².
A equipe analisou o comportamento do satélite sujeito a diferentes sinais de entrada.
Assinale a opção que contém a resposta temporal do modelo a dois pulsos sequenciais, com as seguintes características: um pulso de 20 N, em t = 10s, com uma pequena duração de apenas 0,1s e um outro pulso em t = 20s, com mesma duração e intensidade, mas com magnitude negativa. Os pulsos podem ser considerados como excitações impulsivas.
Provas
Questão presente nas seguintes provas
Um dos maiores problemas da imagem SAR é a ocorrência do efeito
Speckle, o qual, normalmente, dificulta a interpretação visual e
requer técnicas para o processamento digital.
A respeito do Speckle e sua natureza, assinale a afirmativa correta.
A respeito do Speckle e sua natureza, assinale a afirmativa correta.
Provas
Questão presente nas seguintes provas
A melhora da resolução espacial na direção do deslocamento da
antena constitui uma das principais vantagens do SAR. Considere um
SAR sobrevoando uma região.
Sobre a resolução espacial ao procurar identificar alvos dessa região, assinale a afirmativa correta.
Sobre a resolução espacial ao procurar identificar alvos dessa região, assinale a afirmativa correta.
Provas
Questão presente nas seguintes provas
Considere uma região totalmente plana que foi levantada por um
SAR para geração de uma imagem. A resolução desse sistema SAR na
direção do alcance inclinado (slant range) é de 2 m.
Após o processamento para transformar a geometria dessa imagem do alcance inclinado (slant range) para o alcance no terreno (ground range), o valor da resolução espacial no terreno, em metros, em um ponto em que o ângulo de incidência é 30º é
Caso necessário, considere √2 = 1,41 e √3 = 1,73.
Após o processamento para transformar a geometria dessa imagem do alcance inclinado (slant range) para o alcance no terreno (ground range), o valor da resolução espacial no terreno, em metros, em um ponto em que o ângulo de incidência é 30º é
Caso necessário, considere √2 = 1,41 e √3 = 1,73.
Provas
Questão presente nas seguintes provas
Um software de desenvolvimento para a configuração de um FPGA requer um arquivo de restrições. Uma das principais funções desse arquivo, necessária para compatibilizar a configuração ao projeto do layout da placa de circuito, é
Provas
Questão presente nas seguintes provas
Como requisito de um projeto com um microcontrolador alimentado com 5V, deve ser utilizada uma única porta de 8 bits para ler uma matriz de 8 teclas e acionar uma matriz com 8 LEDs, de forma que cada vez que uma tecla for acionada o respectivo LED deve mudar de estado (ON/OFF).
Com relação a esse requisito, supondo que as portas suportem a corrente dos LEDs e subentendendo a utilização de resistores, caso necessário, analise as afirmativas a seguir.
I. Não é possível, pois o acionamento das teclas vai interferir com os LEDs.
II. As portas devem atuar como saída para acionar os LEDs e como entrada para ler o estado das chaves.
III. Não é possível utilizar uma única porta como entrada e saída na mesma aplicação.
Está correto o que se afirma em
Provas
Questão presente nas seguintes provas

Fonte: “Módulos e Sensores: Guia de Interface com o Arduino.” Editora Interciência.
O módulo codificador de rotação da figura de cima possui dois sinais de interface (CLK e DR). O princípio de funcionamento segue a ideia da figura de baixo, onde dois cursores se movem solidários por trilhos alimentados com trechos em 0 e trechos em 1. A variável CONT vale 54 em determinado instante. Se DR = 0, deve-se incrementar CONT na borda de subida de CLK e, se DR = 1, deve-se decrementar.
Uma interrupção por variação de CLK é invocada 6 vezes ao se girar o bastão do codificador no sentido da esquerda para a direita e mais 2 vezes ao se girar o bastão do codificador no sentido da direita para a esquerda.
Com o procedimento descrito, o novo valor de CONT é
Provas
Questão presente nas seguintes provas
Cadernos
Caderno Container