Foram encontradas 21.173 questões.
Considerando as afirmações a seguir sobre circuitos em CA.
I. Circuitos RLC em série possuem reatância mínima na frequência de ressonância.
II. Circuitos RLC em paralelo tendem a comportar-se como circuitos abertos, no que tange à impedância, se a componente resistiva tende a zero.
III. Em circuitos reais, compostos por um indutor e um capacitor em série, na frequência de ressonância, a impedância é nula.
IV. Se a corrente num circuito RLC em série está adiantada com relação à tensão, a frequência está abaixo da frequência de ressonância.
Estão corretas as afirmativas:
Provas

Um transmissor de pressão opera entre 0 a 400 bar, com sinal de saída no padrão 4 a 20mA. Assinale a alternativa que corresponde ao valor da corrente de saída para uma pressão de 130 bar.
Provas
A figura abaixo mostra a curva de calibração de um sensor de temperatura.
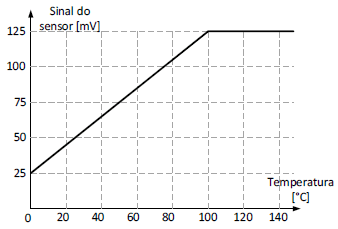
A análise da curva nos permite afirmar que:
I. Na região linear da resposta, o sensor apresenta sensibilidade de 1 mV/°C.
II. A resposta do sensor não apresenta offset ou bias.
III. O sensor não deve ser empregado em temperaturas acima de 100°C.
Estão corretas as afirmativas:
Provas
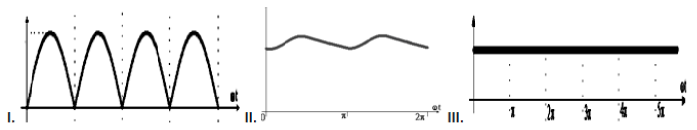
Um técnico em eletrotécnica estava estudando um equipamento alimentado por um transformador de 110V/9V e utilizava como instrumento de medição um osciloscópio. Ao energizar o equipamento, ele mediu três diferentes pontos no circuito, obtendo as formas de onda mostradas em I, II e III. Com base nelas, identifique quais foram os pontos de teste que o técnico mediu, respectivamente, e assinale a alternativa correta.
Provas
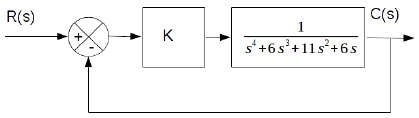
Determine quais os valores do ganho proporcional K, para que o sistema a seguir seja estável:
Provas
Faça uma leitura atenta das afirmações apresentadas abaixo sobre as principais características de um controle derivativo e marque verdadeiro (V) ou falso (F). Depois, assinale a opção que contenha a sequência exata a partir da primeira assertiva:
( ) A correção é proporcional à velocidade de desvio.
( ) Não atua caso o desvio seja constante.
( ) Quanto mais rápida a razão de mudança do desvio, menor será a correção.
Provas
Sobre sistema de controle em malha fechada é incorreto afirmar que:
Provas
Um robô de coordenadas cartesianas pode ser considerado:
Provas
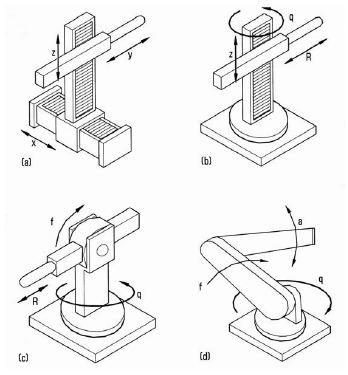
Os robôs industriais, possuem uma variedade de tamanhos, formas e configurações físicas. A maioria das configurações utilizadas atualmente são mostradas nas figuras abaixo. Identifique as configurações de cada figura, respectivamente:
Provas
A precisão dos movimentos de um robô industrial depende de três fatores. A seguir temos suas definições, identifique-as em sequência.
[1] – Define-se como o menor incremento do movimento que pode executar o robô.
[2] – Refere-se à capacidade de um robô para situar o extremo de seu punho em um ponto marcado dentro do volume de trabalho.
[3] – Refere-se à capacidade do robô de regressar ao ponto que foi lhe programado às vezes que sejam necessárias.
Provas
Caderno Container